Le javelot tire sur cible,
bac Polynésie 2026
En
poursuivant votre navigation sur ce site, vous acceptez l’utilisation
de Cookies vous proposant des publicités adaptées à vos centres
d’intérêts.
.
.
.
|
.
.
|
L’objectif de cet exercice est d’étudier la trajectoire du javelot lors d’un lancer.
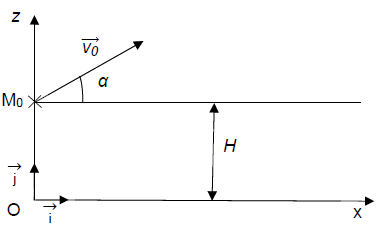
On s’intéresse au mouvement du javelot assimilé à un point matériel M
lorsque le joueur le lance. L’étude est réalisée dans un référentiel
terrestre supposé galiléen. Le mouvement a lieu dans le plan (xOz). Les
forces de frottements et la poussée d’Archimède sont négligées tout au
long de l’exercice. Lorsque le javelot, de masse m, quitte la main du
joueur, son centre de masse se situe en M0 à une hauteur H par rapport au sol avec un vecteur vitesse initiale v0 qui forme un angle a avec l’horizontale.
Données :
Masse du javelot : m = 300 g ;
Intensité de la pesanteur : g = 9,81 N·kg–1.
Distance entre le lanceur et la cible : d = 8 m.
Q1. Énoncer la deuxième loi de Newton et l’appliquer en effectuant un
bilan des forces qui s’exercent sur le système au cours du lancer de
javelot.
La somme vectorielle des forces appliquées au système est égale au produit de la masse du système par son vecteur accélération.
Le javelot n'est soumis qu' à son poids.
Q2. Déterminer l’expression des coordonnées ax(t) et az(t) du vecteur accélération a (t) du point M au cours du temps.
ax = 0 ; az = -g.
Q3. Déterminer l’expression des coordonnées v du vecteur vitesse du point M au cours du temps.
La vitesse est une primitive de l'accélération :
vx(t) = v0 cos a ;
vx(t) = -gt +v0 sin a .
Q4. Montrer que les équations horaires du mouvement x(t) et z(t) du point M au cours du temps ont pour expression :
x(t) = v0 cos a t ; z(t) = –½g t2+v0 sin a t + H.
Le vecteur position est une primitive du vecteur vitesse et les coordonnées de la position initiale sont : (0 ; H)..
x(t) = v0 cos a t ; z(t) = –½g t2+v0 sin a t + H.
Q5. Démontrer que la trajectoire du point M au cours du temps a pour trajectoire : z(x) = -g/ (2v02 cos2 a) x2+(tana) x + H.
t = x / (v0 cos a) ; repport dans z.
z(x) = -g/ (2v02 cos2 a) x2+(tan a) x + H.
Le lancer d’un joueur est enregistré et les positions prises par le
javelot au cours du temps sont pointées. Un programme Python permet de
modéliser la trajectoire du javelot.
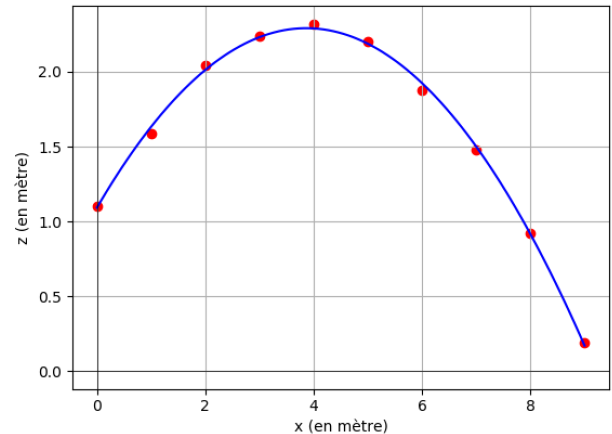
La trajectoire du javelot est modélisée par une courbe d’équation : z = – 0,081 x2 + 0,62 x + 1,1
dans laquelle les paramètres z et x sont exprimés en m.
Q6. Déduire de cette modélisation la hauteur initiale H du javelot à l’instant du lancer à t = 0.
A l'instant initial, x = 0 et H = 1,1 m.
Q7. Montrer que l’angle avec lequel le javelot a été lancé par rapport à l’horizontale vaut a = 32° et que la vitesse initiale du lancer est de v0 = 9,2 m·s–1.
tan a = 0,62 ; a ~ 32 °.
g/ (2v02 cos2 a) = 0,081.
v02 = g/(2*0,081cos2 a ) =9,81 / (2*0,081 x0,852) =84,2 ; v0 =9,2 m / s.
Le centre de la cible se situe à 85 cm du sol :
Quand le javelot se plante dans le cercle blanc mesurant 6 cm de
diamètre, le joueur reçoit 2 points. Quand le javelot se plante dans la
couronne circulaire mesurant 21 cm de diamètre extérieur et 6 cm de
diamètre intérieur, le joueur reçoit 1 point.
Q8. En utilisant l’équation modélisant la trajectoire, déterminer le nombre de points marqués par le joueur.
z = – 0,081 *82 + 0,62 *8 + 1,1 =-5,184 +4,96 +1,1 = 0,876 m = 87,6 cm..
Le centre de la cible se situant à 85 cm du sol et le cercle blanc
mesurant 3 cm de rayon, le javelot se plante dans le cercle blanc ; le
joueur marque 2 points.
|